
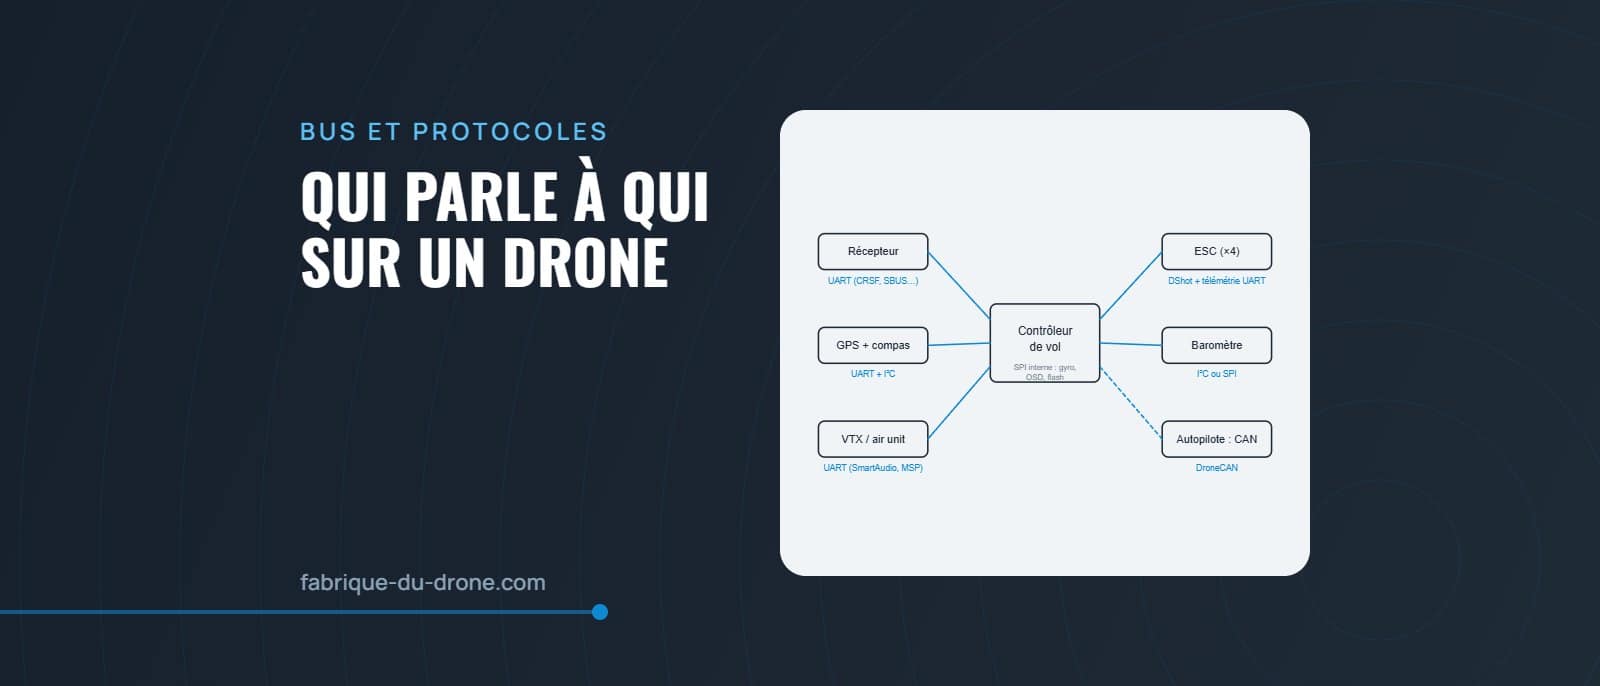
Un drone est un petit réseau : le contrôleur de vol échange en permanence avec le récepteur, les ESC, le GPS, l’émetteur vidéo et ses propres capteurs. Chaque liaison utilise un bus adapté à son débit, à sa distance et au nombre de composants à relier. Cette série les passe en revue, du principe électrique au réglage dans Betaflight.
| Bus | Fils | Débit typique | Distance | Usages |
|---|---|---|---|---|
| UART | TX, RX, masse | 57,6 à 420 kbit/s | quelques dizaines de cm | récepteur, GPS, VTX, télémétrie |
| I²C | SDA, SCL, masse | 100 à 400 kHz | sur la carte, quelques cm en fil | baromètre, compas, OLED |
| SPI | SCK, MOSI, MISO, CS | 10 à 24 MHz | sur la carte | gyroscope, OSD, flash, récepteur intégré |
| DShot | un fil par moteur | 150 à 1 200 kbit/s | jusqu’aux ESC | consigne moteur, retour de régime |
| CAN | paire différentielle | 1 Mbit/s | plusieurs mètres | GPS, ESC, capteurs sur autopilote |
Les articles de la série
- L’UART, le port série à tout faire : débits, inversion, semi-duplex, affectation des ports.
- L’I²C, baromètre et compas : résistances de tirage, adresses, pièges du câblage.
- Le SPI, gyroscope, OSD et blackbox : le bus rapide interne au contrôleur.
- Piloter les moteurs, du PWM au DShot : trame DShot, bidirectionnel, filtre RPM.
- Les liaisons récepteur, de PPM à CRSF : protocoles, voies, télémétrie.
- Brancher un récepteur sur le contrôleur de vol : connectique et câblage par marque.
- CAN et DroneCAN sur les autopilotes : pour aller vers ArduPilot.
Pour situer chaque composant dans la machine, la série Anatomie d’un drone détaille le rôle de chacun, notamment le contrôleur de vol et la radiocommande et le récepteur.
Laisser un commentaire