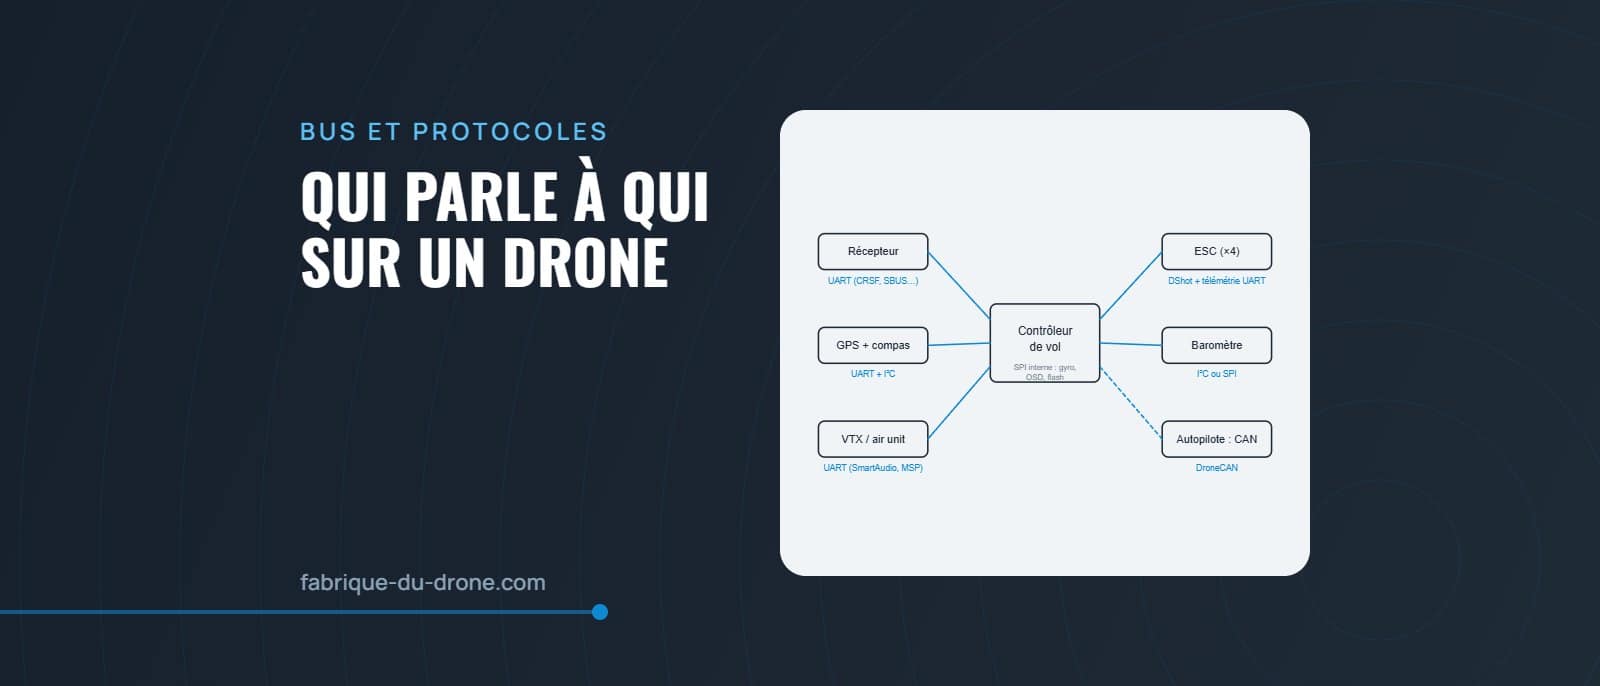
Entre le contrôleur de vol et les ESC circule la consigne de chaque moteur, plusieurs milliers de fois par seconde. Le protocole choisi conditionne la latence, la résolution et la possibilité de récupérer des informations en retour.
Du PWM au numérique
| Protocole | Principe | Période / débit | Remarques |
|---|---|---|---|
| PWM | impulsion de 1 000 à 2 000 µs | jusqu’à 490 Hz | hérité du modélisme, trop lent pour un multirotor |
| OneShot125 | impulsion de 125 à 250 µs | jusqu’à 4 kHz | analogique, à calibrer |
| OneShot42 | impulsion de 42 à 84 µs | jusqu’à 12 kHz | analogique, à calibrer |
| Multishot | impulsion de 5 à 25 µs | jusqu’à 32 kHz | analogique, sensible au bruit |
| DShot150 à 1200 | trame numérique de 16 bits | 150 à 1 200 kbit/s | pas de calibration, somme de contrôle |
Les protocoles analogiques codent la consigne dans la durée d’une impulsion : l’ESC mesure cette durée, d’où la calibration des bornes et une sensibilité aux parasites. Le DShot transmet une valeur numérique protégée par une somme de contrôle : plus de calibration, et une trame corrompue est simplement ignorée.
La trame DShot
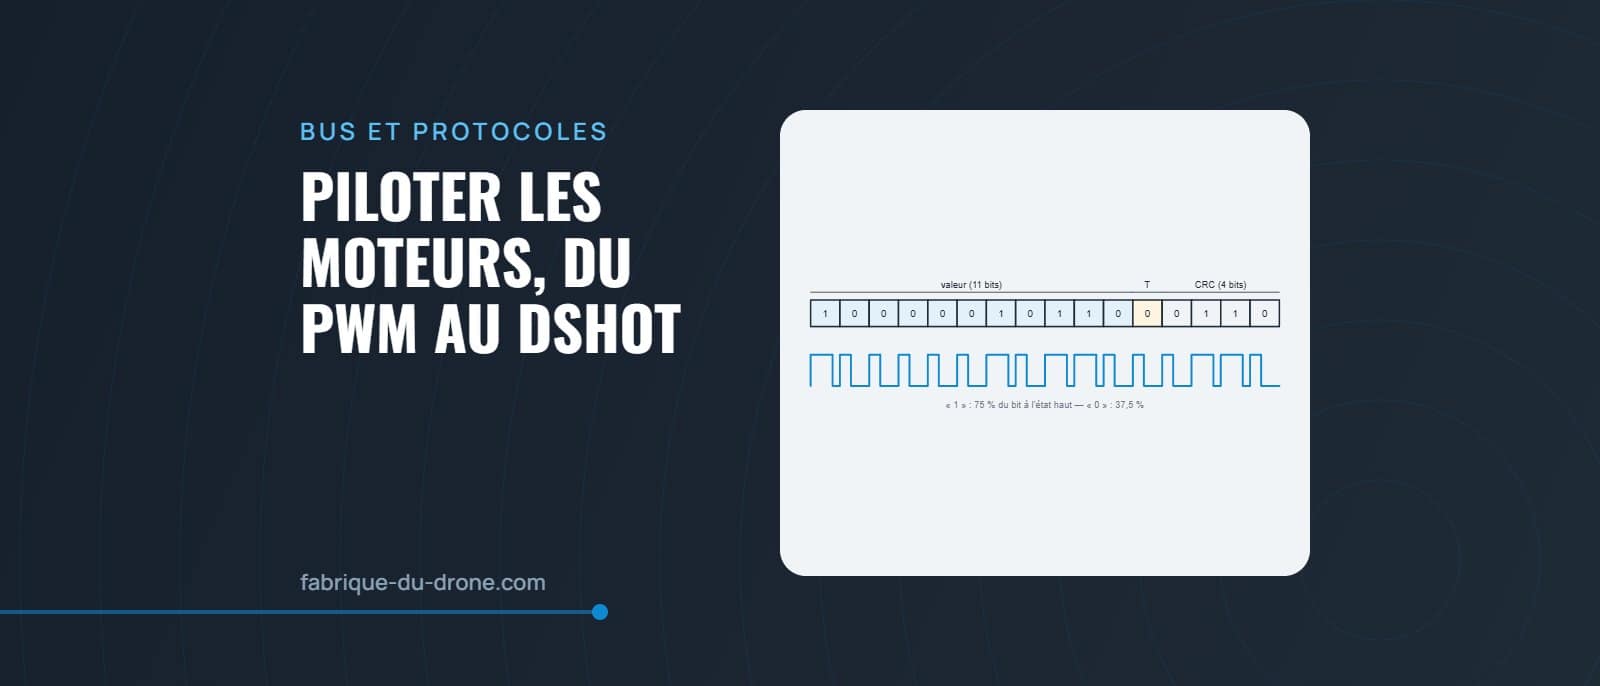
Seize bits : onze pour la valeur (0 à 47 réservés aux commandes, 48 à 2 047 pour les gaz), un bit de demande de télémétrie, quatre bits de somme de contrôle. Un « 1 » est un état haut sur 75 % du temps bit, un « 0 » sur 37,5 %. L’article Le protocole DShot décortiqué détaille le codage bit à bit, la réponse bidirectionnelle, et propose un calculateur de trames.
| Débit | Durée d’un bit | Durée d’une trame |
|---|---|---|
| DShot150 | 6,67 µs | 107 µs |
| DShot300 | 3,33 µs | 53 µs |
| DShot600 | 1,67 µs | 27 µs |
| DShot1200 | 0,83 µs | 13 µs |
DShot300 suffit pour une boucle à 4 kHz, DShot600 pour 8 kHz. Monter plus haut n’apporte rien si la boucle ne suit pas, et rend la liaison plus sensible aux longueurs de fil.
DShot bidirectionnel et télémétrie
En DShot bidirectionnel, l’ESC répond sur le même fil après chaque trame avec la vitesse de rotation électrique du moteur (eRPM). Betaflight s’en sert pour le filtre RPM, qui suit les harmoniques moteurs et nettoie le gyroscope bien mieux qu’un filtre fixe. Il faut un firmware d’ESC qui le gère (BLHeli_32, Bluejay, AM32) et activer dshot_bidir.
La télémétrie complète (tension, courant, température, régime) passe, elle, par un fil séparé vers un UART du contrôleur, à 115 200 bit/s, sur les ESC qui l’exposent.
Les signaux en pratique
- Un fil de signal par moteur, plus la masse : sur les ESC 4-en-1, le connecteur 8 broches les regroupe avec la tension batterie, le courant et la télémétrie.
- Garder les fils de signal courts, ou torsadés avec la masse, et loin des fils de phase moteur.
- Sortie motrice et timer : sur certaines cartes, deux sorties partagent un timer et doivent utiliser le même protocole. Les plans de câblage du fabricant l’indiquent.